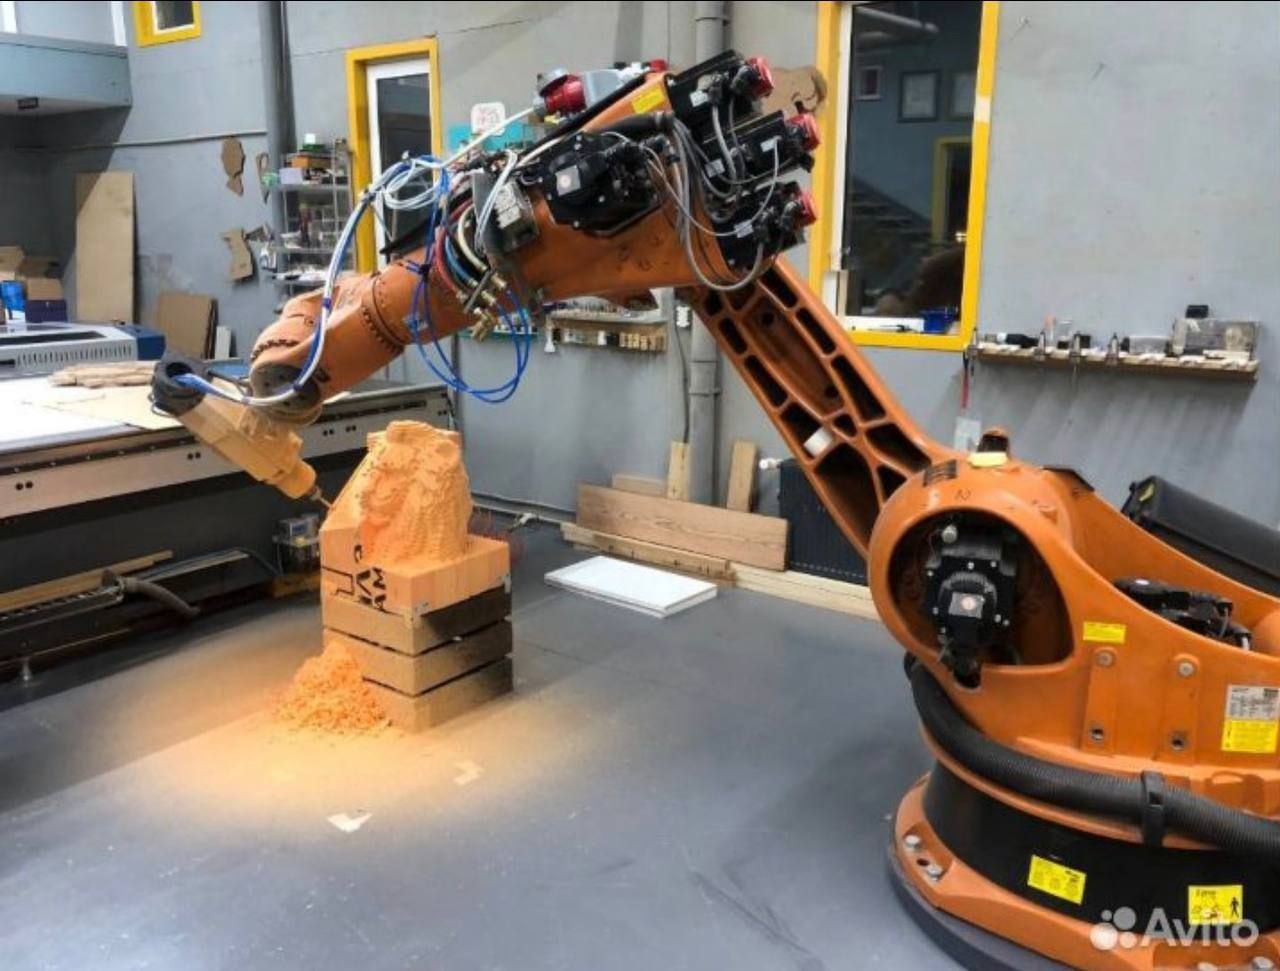
Настройка б/у робота KUKA с позиционером Newker: где возникли основные проблемы
21.05.2026
Команда prsrus запускала б/у робот KUKA вместе с неродным позиционером Newker для фрезировки деревянных изделий в небольшом цеху горда Истра. Казалось бы - механика работает, робот включается, всё должно быстро поехать. Но на практике больше всего времени ушло совсем не на подключение.
Основная проблема оказалась в системе координат.
Когда робот работает с позиционером, ему нужно точно понимать, как меняется положение детали при вращении. И если координаты настроены неправильно — траектория начинает «уплывать». Визуально это может быть почти незаметно, но при сварке сразу появляются смещения и нестабильный шов.
Именно на этом этапе настройка робота KUKA обычно превращается в долгую инженерную работу. Особенно если робот б/у, а часть параметров уже меняли до тебя.
В нашем случае пришлось долго разбираться с BASE, внешними осями и синхронизацией позиционера. На первый взгляд всё выглядело нормально, но робот по-разному отрабатывал траекторию при повороте стола.
Из-за этого многие недооценивают интеграцию робота KUKA. Сам робот может быть полностью исправен, но без правильной настройки координат добиться нормальной сварки практически невозможно.
По итогу всё заработало как нужно, но этот запуск ещё раз показал простую вещь: в роботизации основные сложности часто скрываются не в железе, а именно в настройке.